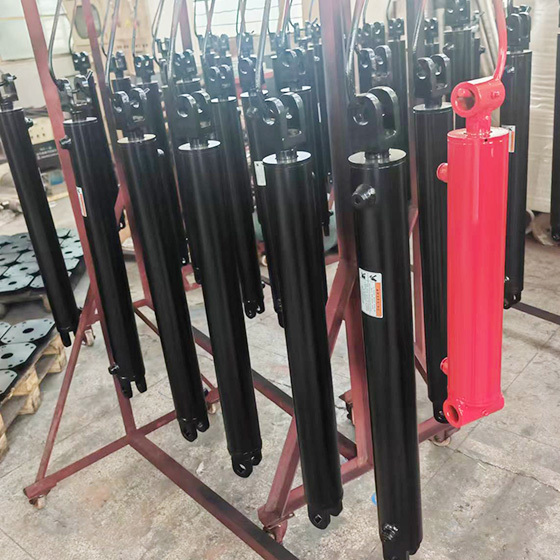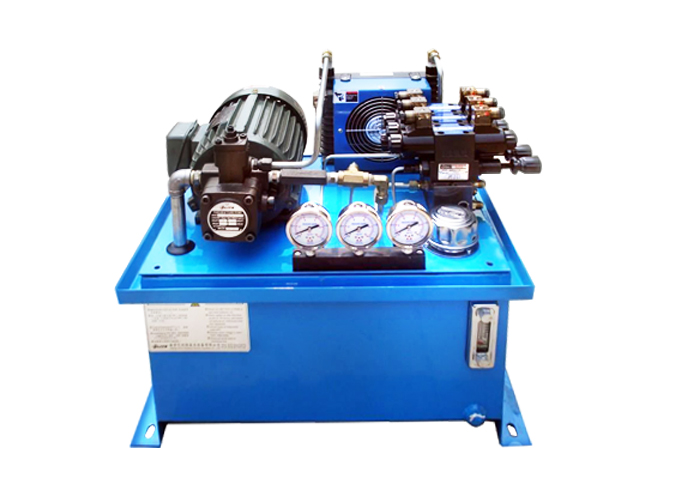
为了使机器人平稳运行并提高控制精度,必须在控制中对其进行适当补偿,在了解非标液压缸工作原理的基础上,考虑到非标液压缸伸缩的不同性能,结构参考变量增益自适应控制算法补偿非标液压缸标准液压缸,通过实际中的了解和实验表明,该方法基本上可以实现非标液压缸的应用优势.
如今利用科学性设计技术,从设计提取设计实例的数据,获得应用数据和结构的新方法,并了解到对于知识的新方法,获得设计决策树的概念,并获得问题,将其转化为数据库复合索引问题,以非标液压缸设计为例,对如何实现以上方法,以进行探索性开发应用,获得改进非标液压缸动态特性的新方法,其应用部件组件对每个组件进行分类,并对于其有效设计,并提取反映非标液压缸的动态特性的自由振动分量。
该方法在应用非标液压缸的使用中取得了良好的效果,并且提取的自由振动分量可以用作评估非标液压缸的动态特性的基础,如今用于设计液压机中的主非标液压缸,获得详细的应力,应变分布以及应力集中,以及最大变形的位置,根据了解结果,优化设计方案,重复数值实际,使设计符合要求。
通过对双作用多级非标液压缸伸缩过程的了解,影响该双作用多级非标液压缸动作顺序的几何元素和系统的机械元件确定双重多级非标液压缸设计原理及其正常工作条件为这种双作用多级非标液压缸的设计提供了理论依据,其中的多级非标液压缸的结构设计,以及加工过程中应注意的问题受到关注。